DVS+SNN Safety Module

DVS + SNN SAFETY MODULE

AMR의 동적 위험을
더 빠르게 인지하는 보조 모듈

DVS(Event Camera)가 움직임 변화를 이벤트 단위로 감지하고, SNN(Spiking Neural Network)이 접근 방향과 동적 특징을 분석하여 AMR의 위험 판단을 지원합니다.

기존 AMR 제어기와 연동하여 정지·감속·우회 판단에 필요한 위험 정보를 제공하며, 물류·제조 현장의 사람·카트·적재물 등 동적 객체 대응을 목표로 합니다.

Safety Assist 개념
기존 안전 LiDAR·범퍼 등 안전장치를 대체하는 장치가 아니라, 동적 위험을 조기에 인지하여 AMR 제어 판단을 보조하는 지능형 모듈로 개발합니다.
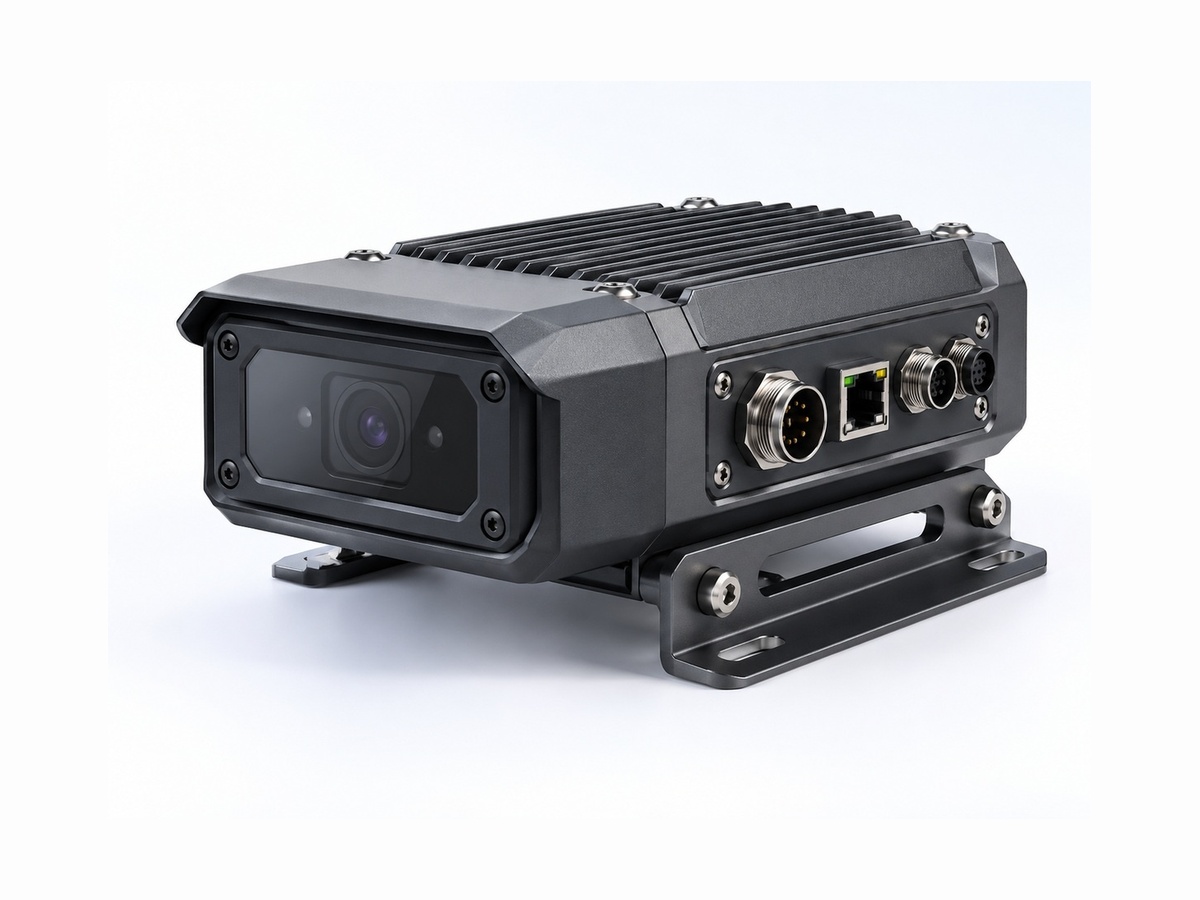
DVS+SNN Safety Module 하드웨어 컨셉 이미지
TECHNOLOGY STACK

DVS × SNN × Neuromorphic Edge Architecture

프레임 중심 영상처리가 아닌 이벤트 기반 입력과 스파이크 추론을 결합하여, 현장 가까운 엣지에서 동적 위험을 판단하는 구조입니다.

01 · EVENT VISION

DVS Event Camera

밝기 변화가 발생한 픽셀의 이벤트를 비동기적으로 받아 움직임 중심의 입력 데이터를 구성합니다. 사람·카트 등 동적 객체의 변화 정보를 빠르게 추출하는 입력단입니다.

ROLE · Event Input / Motion Change Detection
02 · NEUROMORPHIC AI

SNN Risk Intelligence

이벤트를 스파이크 형태로 변환하고 시간적 변화 패턴을 이용하여 접근 여부, 접근 방향, 위험 접근 상황을 추론하는 AI 처리부입니다.


ROLE · Event-to-Spike / SNN Inference
03 · EDGE CONTROL

Edge Safety Module

이벤트 처리, SNN 추론, 위험도 계산을 현장 엣지에서 수행하고 AMR Controller에 Stop / Slow / Detour 판단 정보를 전달하도록 구성합니다.

ROLE · Risk Score / AMR Interface
REAL-TIME PIPELINE

이벤트 입력부터 AMR 제어까지

DVS 이벤트를 필터링하고 접근 특징을 추출한 뒤 SNN 추론과 위험도 계산을 거쳐 AMR 제어기로 전달합니다.

01

Event Input

DVS 비동기 이벤트 입력

02

Noise Filter

배경·노이즈 이벤트 제거

03

ROI Extraction

움직임 후보 영역 추출

04

Approach Feature

접근 방향·변화량 분석

05

SNN Inference

동적 위험 클래스 추론

06

Risk Score

TTC·속도·방향 통합

07

AMR Control

정지·감속·우회 연동

RISK INTELLIGENCE

움직임을 위험도로 변환하는 판단 로직

단순 객체 존재 여부가 아니라 움직임의 밀도, 접근 속도, 방향 변화와 정지거리를 함께 고려하여 위험도 정보를 구성합니다.

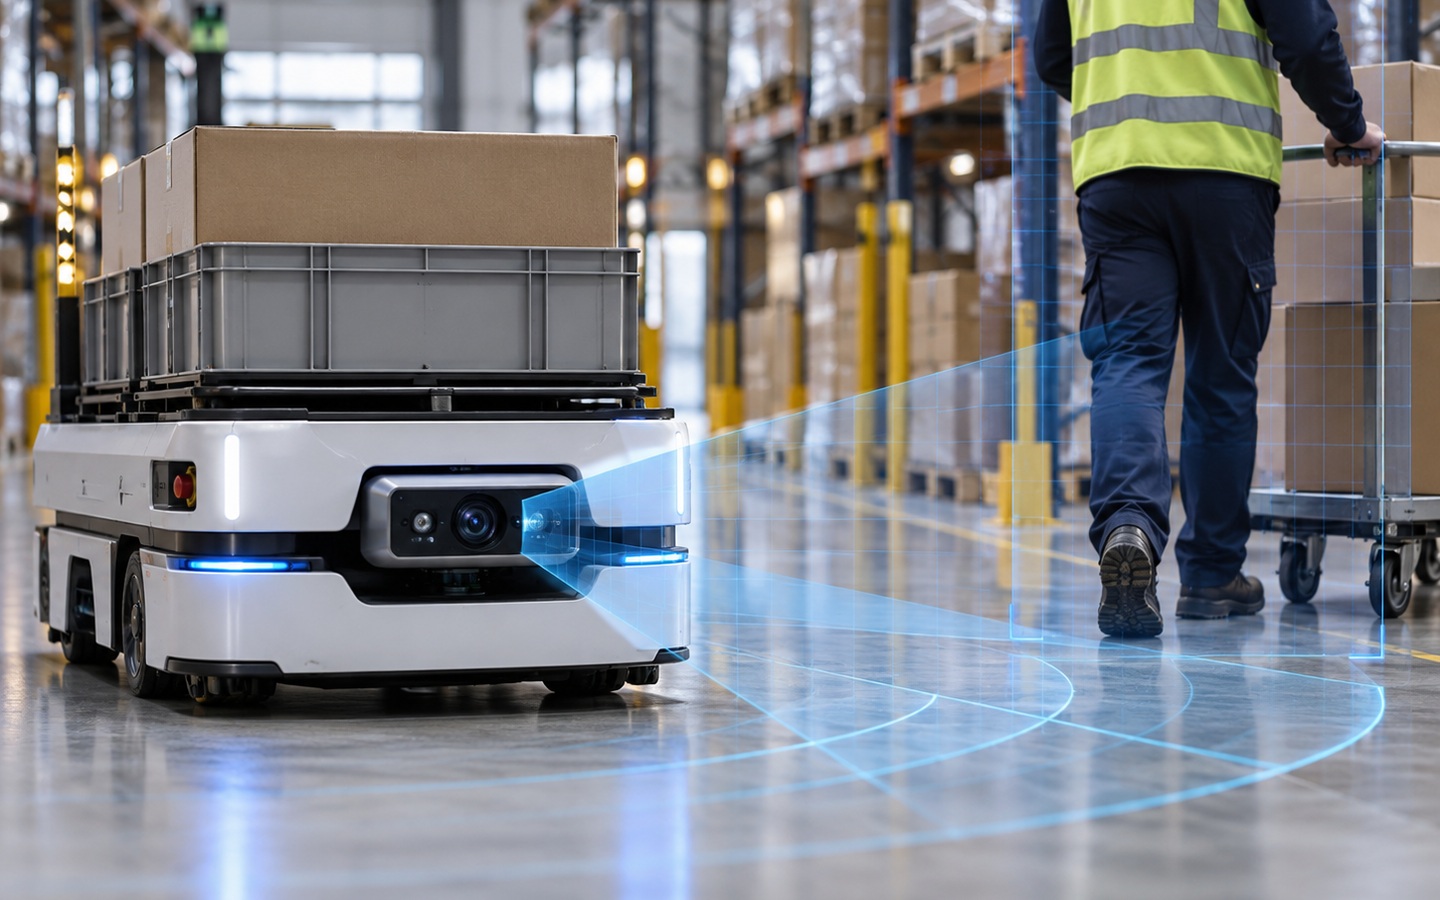
AMR가 접근 작업자와 카트를 감지하는 동적 위험 인지 이미지
SIGNAL 01

Event Density

ROI 내부 이벤트 변화량을 이용하여 움직임 활성도를 판단합니다.

SIGNAL 02

Approach Velocity

시간에 따른 위치·크기 변화를 이용해 접근 속도 특징을 계산합니다.

SIGNAL 03

Direction Delta

AMR 진행 방향과 객체 이동 방향의 상대 변화를 분석합니다.

SIGNAL 04

Stop-distance Calibration

AMR 속도와 정지거리 조건을 반영하여 위험도 판단 기준을 보정합니다.

CONTROL OUTPUT

위험도 → 제어 신호

위험 판단 결과를 AMR Controller가 사용할 수 있는 단순한 제어 단계로 연결합니다.

STOP즉시 정지 필요
SLOW감속 및 주의 주행
DETOUR우회 경로 판단

기존 AMR에 Add-on 형태로 연동

DVS+SNN Safety Module은 AMR의 기본 자율주행 시스템을 대체하기보다, 기존 센서·제어 시스템에 추가되는 보조 인지 레이어를 지향합니다.

AMR 속도, 운전모드, 정지거리 등 차량 상태정보를 함께 사용하여 현장 조건에 맞는 위험도 판단 로직으로 조정할 수 있습니다.

PoC VALIDATION

현장에서는 무엇을 검증하는가

상단의 처리 파이프라인을 반복 설명하지 않고, 실제 AMR 환경에서 확인해야 할 데이터 품질·위험인지·응답성·연동성·시나리오 재현성을 중심으로 검증합니다.

01
EVENT QUALITY

이벤트 데이터 품질

현장 조도, 배경 움직임, 설치 각도와 거리 변화에 따라 Event Stream이 안정적으로 확보되는지 확인합니다.

  • Noise / Background Event
  • ROI 안정성
  • 센서 설치조건
02
RISK INTELLIGENCE

접근 위험 판단

작업자·카트·이동물체의 시간적 접근 패턴을 기준으로 위험상황 분류와 판단 안정성을 확인합니다.

  • 접근 / 비접근 / 위험접근
  • 오검출·미검출 분석
  • Risk Score 안정성
03
RESPONSE TIME

실시간 응답성

Event Input에서 SNN 추론과 Risk Output까지의 처리 지연을 측정하여 AMR 운용에 필요한 응답성을 검토합니다.

  • End-to-End Latency
  • 추론 처리시간
  • 연속 운용 안정성
04
AMR INTERFACE

AMR 연동성

Risk / State 정보가 기존 AMR Controller와 안정적으로 연계되고 제어 로직에서 활용 가능한지 확인합니다.

  • Risk / State Interface
  • STOP / SLOW / DETOUR 연동
  • 상태 로그 동기화
05
FIELD SCENARIO

현장 시나리오 재현

실제 운영에서 발생 가능한 동적 상황을 반복 가능한 시험조건으로 정의하여 결과의 재현성을 확인합니다.

  • 측면·정면 접근
  • 교차 동선·혼잡 구간
  • 반복 시험 및 로그 비교
PoC 하드웨어 구성 Event Vision Sensor와 Edge AI Platform은 특정 제조사에 고정하지 않고, 시험 목적과 고객 시스템 인터페이스에 맞춰 선정합니다.
PoC 결과 활용 시험 로그와 오류 사례를 바탕으로 센서 설치, 알고리즘 파라미터, AMR 연동조건 및 후속 적용 범위를 결정합니다.
※ DVS+SNN Safety Module은 기존 Safety LiDAR·범퍼 등 인증 안전장치를 대체하는 장치가 아니라 동적 위험 인지를 보조하는 Safety Assist 계층을 지향합니다.
DEVELOPMENT TARGETS

PoC 단계의 주요 검증 목표

아래 수치는 제품의 보증 성능이 아니라, 앞선 PoC 검증항목을 수치화하여 확인하기 위한 현재 연구개발 목표값입니다.

≤ 30 ms
응답시간
이벤트 입력부터 위험 판단까지의 목표
≤ 5%
오검출률
현장 시나리오 기반 검증 목표
24 h
연속 운용
엣지 모듈 장시간 안정 운용 목표
3 Class
접근 위험 분류
접근 / 비접근 / 위험접근 기준 검증
※ 실제 성능은 센서 구성, AMR 속도, 설치 위치, 환경 조건 및 학습 데이터에 따라 달라질 수 있습니다.

DVS+SNN Safety Module 기술검증을

검토하고 계신가요?


AMR 환경과 동적 장애물 시나리오를 기준으로 센서·Edge AI·SNN 추론·제어 인터페이스의 PoC 구성과 연동 방식을 검토합니다.